方法与清单
AI汽车|先后顺序与待办项:停车出场中的车端推理与云端处理
部分任务在车端完成,部分需要网络服务,功能响应取决于具体架构和连接条件。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。
部分任务在车端完成,部分需要网络服务,功能响应取决于具体架构和连接条件。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。
演示通常在特定环境中进行,连续工作需要额外考虑感知、执行与异常处理。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。
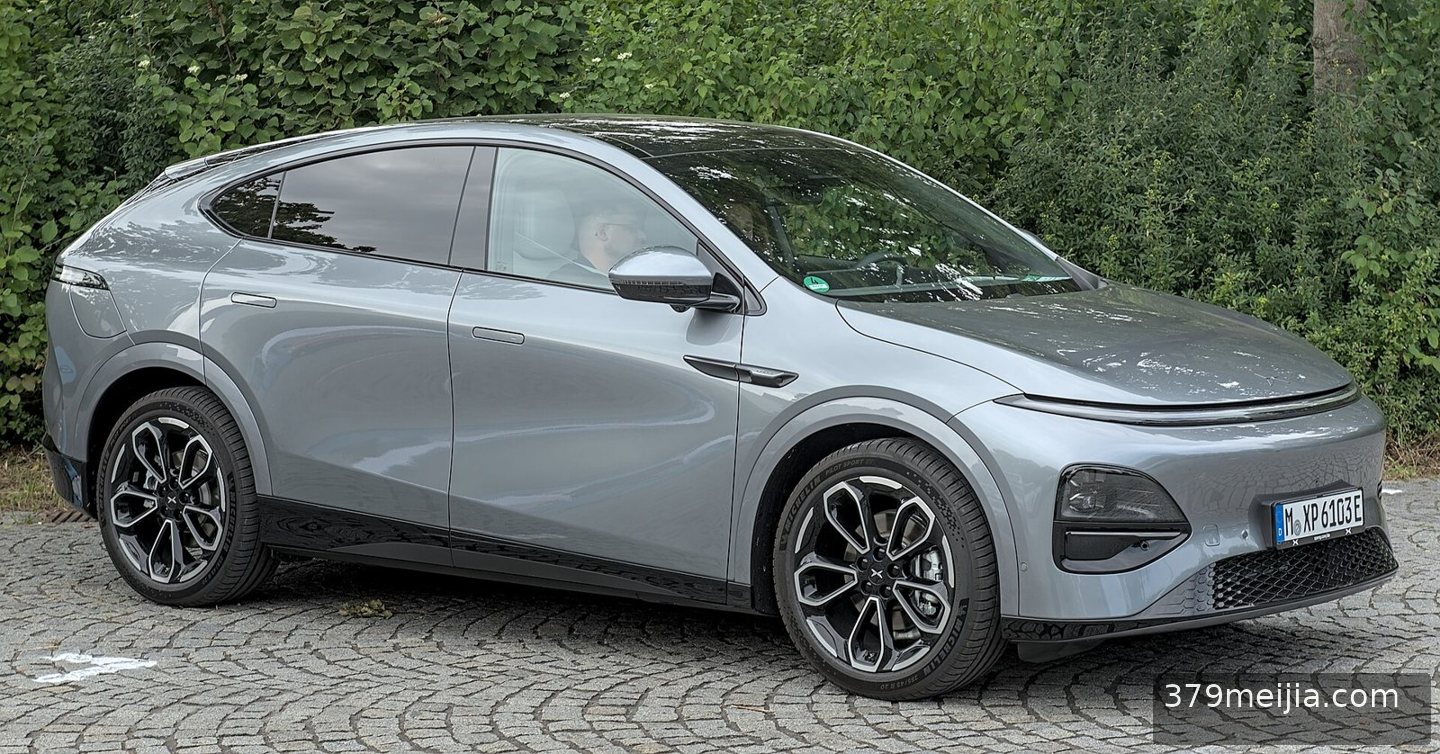
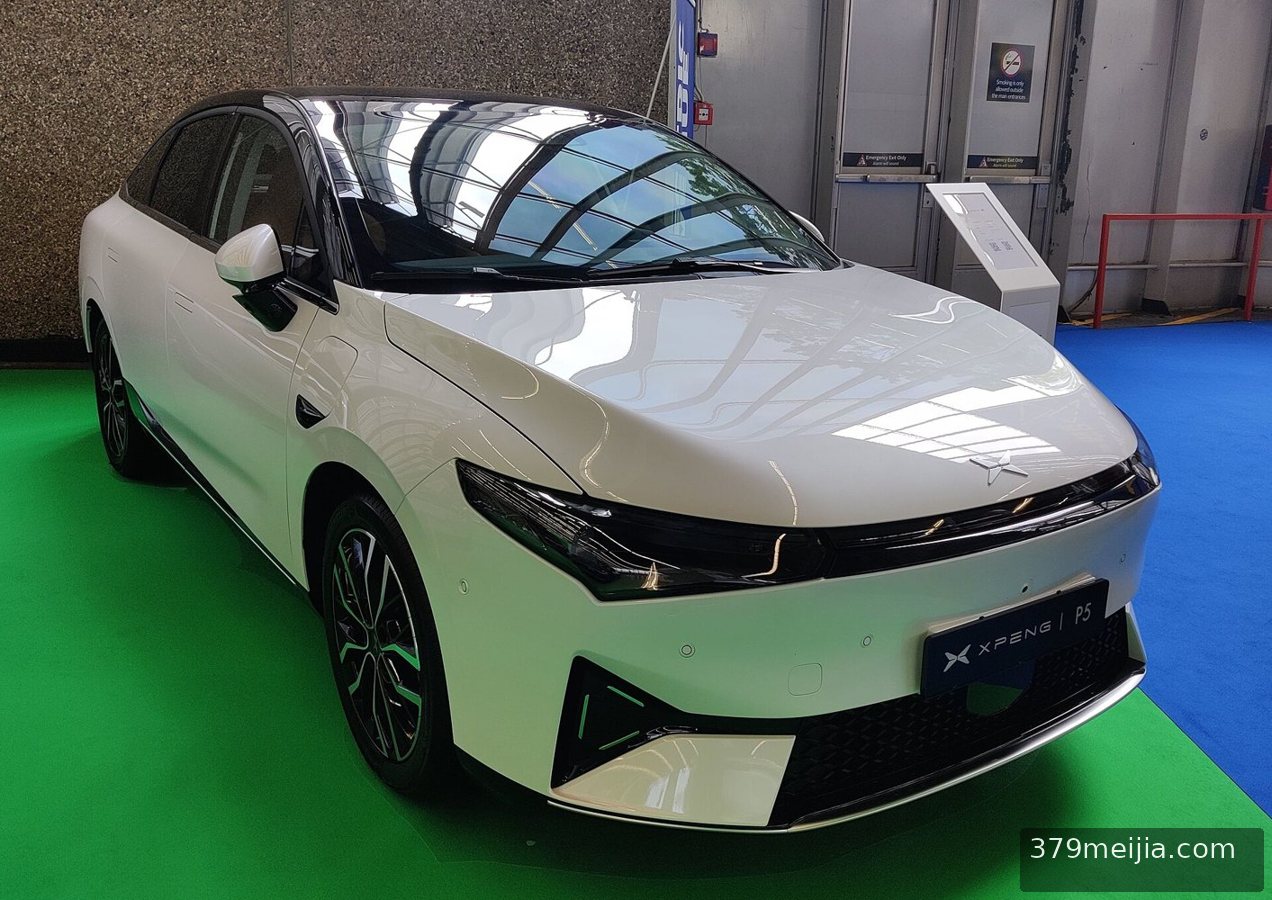
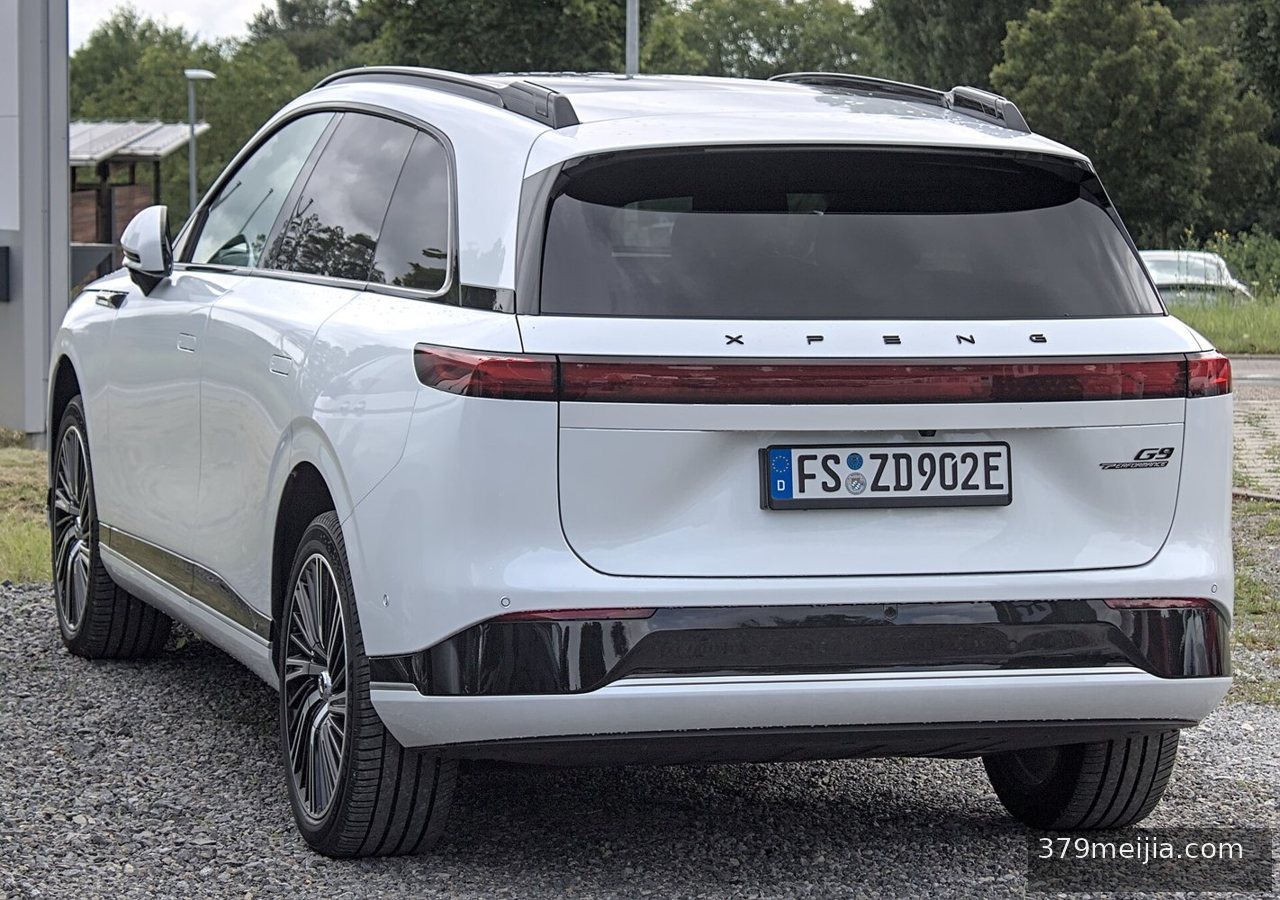
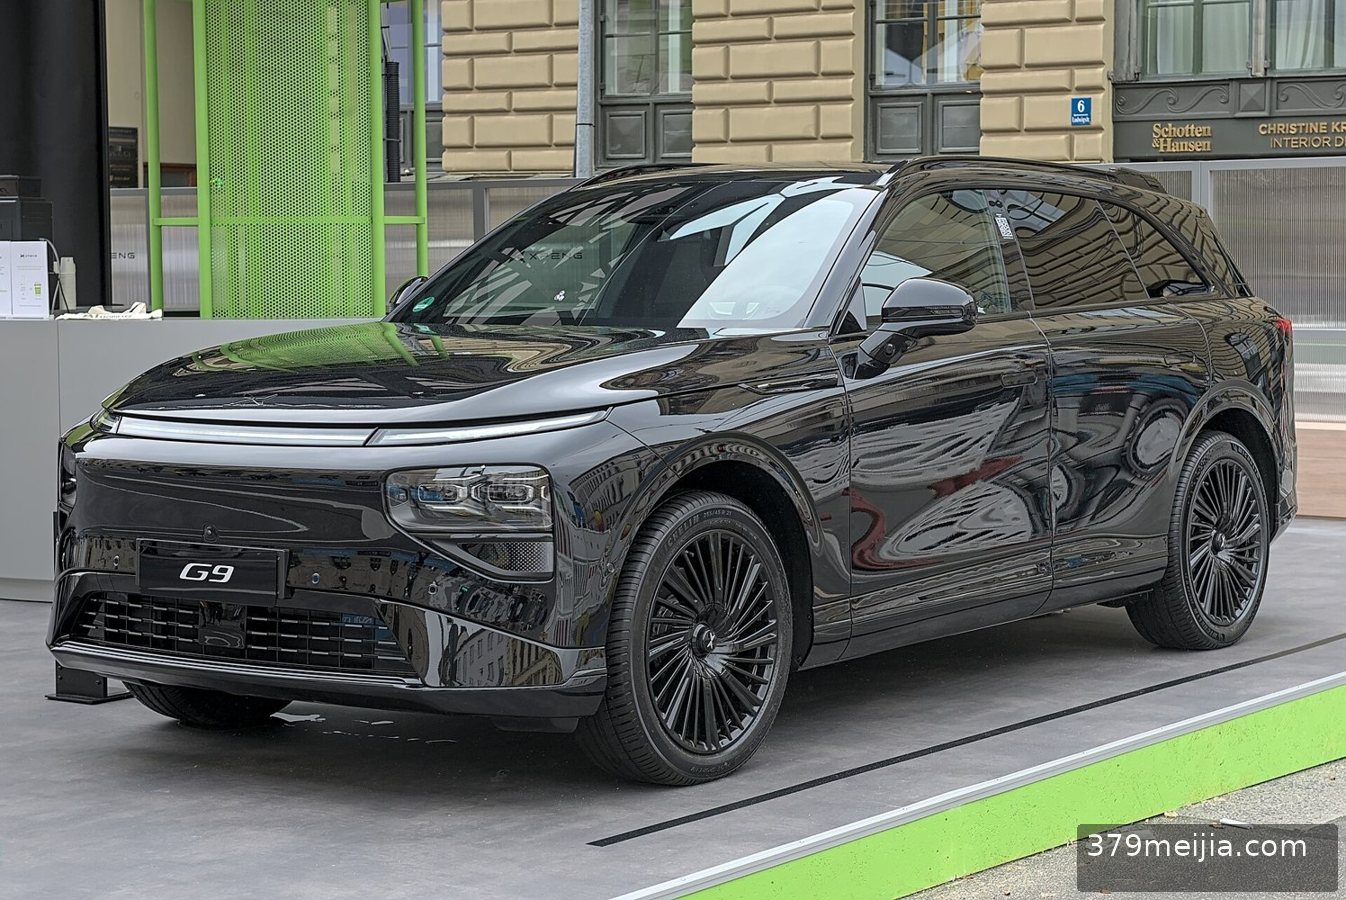
地图资料描述道路结构,传感画面提供局部实时线索,两者来源与时效不同。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。
功能体验需要保留车型、版本、环境和人工操作背景。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。供阅读比较与后续查证。
卫星信号受到遮挡时,系统可能结合其他传感信息维持估计,但其精度和稳定性仍受环境与算法影响。本篇结合停车出场整理观察要点与适用范围。
摄像头需要有可用视野,雨水、污物和强光都可能影响图像质量,传感器数量并不能直接等同于可用性。本篇结合停车出场整理观察要点与适用范围。
道路信息从采集到显示存在传输和处理过程,画面中的提示需要结合更新时间理解。本篇结合停车出场整理观察要点与适用范围。并保留需要进一步查证的问题。